Von der Simulation zur physischen Validierung: Was DELMIA vor der Inbetriebnahme sichtbar macht
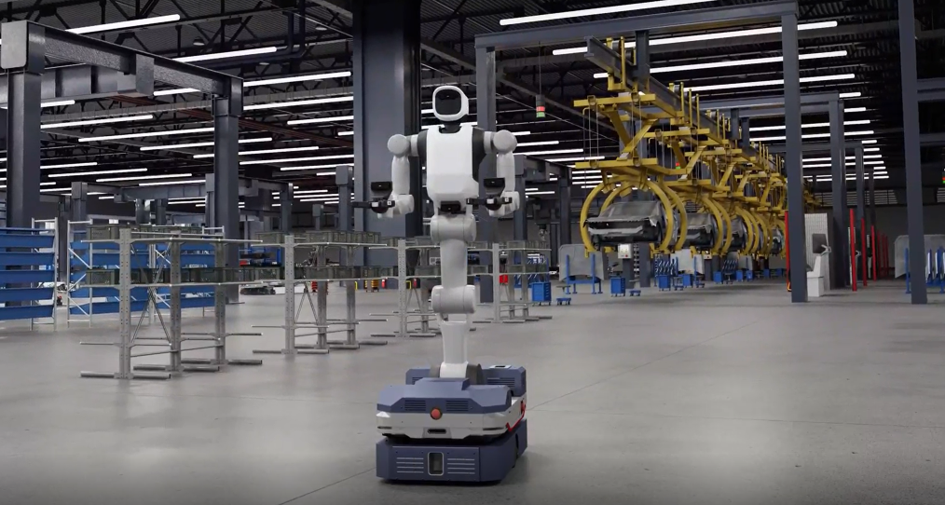
/ 4 Min. zu lesenAuf der NVIDIA GTC Berlin, Berlin zeigt ein gemeinsamer Anwendungsfall mit Audi, wie sich diese Umgebung nutzen lässt, um die Rolle eines adaptiven Roboters in einem Produktions- und Logistiksystem vor der Inbetriebnahme zu bewerten. Der mobile Humanoide nutzt Policy-basierte Automatisierung, um auf Variationen in Aufgabe und Umgebung zu reagieren. DELMIA bietet die virtuelle Umgebung, in der wir dieses Verhalten im Zusammenspiel mit dem umgebenden Produktionsprozess untersuchen können.
Virtuelle Zwillinge ermöglichen es Teams, Konfigurationen früher zu vergleichen, physische Tests auf relevante Szenarien zu konzentrieren und die Risiken von Layoutänderungen zu verringern. Das verkürzt den Weg von der Planung bis zur Inbetriebnahme.
Ein Robotermodell ist nur der Anfang
Der erste Schritt in DELMIA besteht darin, den Roboter und die Fabrikumgebung zusammenzubringen. Der virtuelle Zwilling der Arbeitszelle lässt sich aus 2D- und 3D-Layouts, Produktdaten und CAD-Daten sowie aus Scans, Bildern oder Videos aufbauen. Das Robotermodell ergänzt die Abmessungen, Gelenke und Bewegungsfähigkeiten des mobilen Humanoiden, während Regale, Bauteile und weitere Ausrüstung die Szene vervollständigen.
Genauigkeit ist dabei ein zentraler Faktor. Wenn die Position eines Regals im virtuellen Modell nur wenige Zentimeter von der tatsächlichen Position abweicht, kann das den Anfahrtsweg des Roboters verändern. Fehlende Bauteildetails können zudem dazu führen, dass mögliche Probleme beim Greifen unentdeckt bleiben. Sobald die Elemente platziert sind, können wir beurteilen, wie Raum, Anordnung der Ausrüstung und Prozessablauf die Bewegungen des Roboters einschränken.
Die Aufgabe vor der Inbetriebnahme erproben
In der virtuellen Arbeitszelle kann der mobile Humanoide die geplante Handhabungssequenz starten. Das Team kann dabei Fragen wie diese untersuchen:
- Kann der Roboter das Bauteil von seiner vorgesehenen Position aus erreichen?
- Hat der Greifer genügend Platz?
- Kann sich der mobile Humanoide dem Regal nähern, ohne mit benachbarter Ausrüstung zu kollidieren?
DELMIA zeigt, wie sich Änderungen an Position oder Ausrichtung eines Bauteils auf den Griff auswirken, ob eine Bewegung länger dauert als erwartet und ob eine Layoutanpassung einen besseren Anfahrtsweg ermöglicht. Roboterbewegungen, Geometrie der Arbeitszelle und Prozessabläufe lassen sich gemeinsam betrachten. So können Teams Konfigurationen vergleichen, bevor echte Ausrüstung bewegt oder installiert wird.
Die Simulation liefert außerdem eine erste Einschätzung der Zykluszeit und zeigt die Schritte auf, die sie am stärksten beeinflussen. Das hilft, die weitere Entwicklung und die physischen Tests auf die vielversprechendsten Konfigurationen zu fokussieren.
Von der Arbeitszelle zur Fabrikhalle
Ein Roboter, der an einer Station erfolgreich arbeitet, kann dennoch von den Prozessen um ihn herum beeinflusst werden. Er muss möglicherweise auf ein Bauteil warten, ein autonomer mobiler Roboter (AMR) trifft verspätet ein, oder ein anderes System benötigt Zugang zum selben Bereich.
DELMIA erweitert die Simulation von einer einzelnen Arbeitszelle auf das gesamte Logistikumfeld, einschließlich zusätzlicher Stationen, mobiler Humanoider, autonomer mobiler Roboter und Materialflüsse. Dadurch lassen sich Fragen stellen, wie:
- Wie wirkt sich ein zusätzlicher Roboter auf den Materialfluss aus?
- Wo könnten Wartezeiten oder Engpässe entstehen?
- Wie beeinflussen mehrere Robotersysteme und unterschiedlich Layouts den Durchsatz?
Diese Szenarien verbinden die Roboteraufgabe mit der Produktions- und Logistikplanung und liefern eine frühe Grundlage, um Einsatzumfang, Kosten und mögliche Rendite (ROI) zu betrachten. Sie zeigen, ob der mobile Humanoide innerhalb des verfügbaren Raums und der zeitlichen Vorgaben des gesamten Logistikprozesses arbeiten kann.
Adaptives Roboterverhalten erkunden
Der mobile Humanoide ist darauf ausgelegt, KI-basierte Policies zu nutzen, mit denen er auf Variationen in einer Aufgabe oder Umgebung reagieren kann. DELMIA bietet ein kontrolliertes Umfeld, in dem Teams diese Variationen simulieren und ihre Auswirkungen auf den Roboter und den umgebenden Produktionsprozess bewerten können.
Im Anwendungsfall der GTC Berlin nutzt DELMIA die NVIDIA Omniverse-Bibliotheken und OpenUSD. Diese Technologien stellen Funktionen für Physik, Visualisierung und den Austausch von Daten virtueller Welten bereit.
Mit dem virtuellen Zwilling des Produktionssystems lässt sich die Wirkung des adaptiven Roboterverhaltens auf den gesamten Produktionsprozess beurteilen. Eine Policy kann den Handhabungsvorgang erfolgreich abschließen, während die Simulation auf Systemebene zeigt, dass ihr Timing an anderer Stelle einen Engpass verursachen könnte. DELMIA zeigt somit, wie sich Änderungen am Roboter, am Layout oder am Prozess auf das Gesamtergebnis auswirken, noch bevor physische Tests beginnen.
Weitere Informationen zu DELMIA: DELMIA Global Operations Software | Dassault Systèmes