Halos: Ein Humanoid, eine Kiste und eine Kollegin
/ 5 Min. zu lesenWie wir gemeinsam mit NVIDIA am kollaborativen Humanoiden arbeiten
Stell dir einen humanoiden Roboter vor, der eine Kiste voller Teile einen Gang in einer Produktionshalle entlangträgt. Die Kiste ist für eine Technikerin am Ende des Gangs bestimmt. Doch bevor der Roboter sie erreicht, tritt sie zwei Meter vor ihm hinter einem Regal hervor, den Blick auf ihr Tablet gerichtet. Was sollte der Roboter tun?
Solche Situationen, die auf den ersten Blick simpel wirken, berühren fast jede Sicherheitsfrage, die ein Humanoider aufwirft. Genau darauf richten wir unser Design aus.
Wir beginnen bei sicheren Robotern
Für Roboterarme wurden die meisten dieser Fragen schon vor langer Zeit beantwortet, und wir bauen seit Jahren Industrieroboter, bei denen Sicherheit von Anfang an mitgedacht ist. Ihre Sicherheitsfunktionen begrenzen Geschwindigkeit, Drehmoment, Leistung und Kraft, und die dahinterstehende Technologie ist vom TÜV SÜD zertifiziert.
Diese Erfahrung reicht von der Entwicklung technischer Lösungen, die die Sicherheitsanforderungen für eine Zertifizierung erfüllen, bis zu deren zuverlässiger Fertigung in großer Stückzahl. Mehr als 20.000 unserer Automatisierungslösungen aus eigener Fertigung sind heute weltweit im Einsatz.
Warum ein Humanoider nicht einfach anhalten kann
Der Humanoide im Gang hat eine schwierigere Aufgabe als jeder Roboterarm, denn er läuft. Die Kiste erhöht die bewegte Masse und erschwert damit das Abbremsen. Zugleich muss der Roboter bei jedem Schritt das Gleichgewicht halten.
Das untergräbt auch den klassischen Sicherheitsreflex. Wenn ein Roboterarm stoppt, ist er sicher. Wenn ein Humanoider mitten im Schritt mit einer Last in den Händen erstarrt, kann er umkippen und genau die Gefahr erzeugen, die der Stopp eigentlich vermeiden sollte.
Stattdessen muss der Roboter schrittweise reagieren: langsamer werden, wenn sich die Technikerin nähert, seinen Gang anpassen und um sie herumsteuern. Er muss außerdem genau wissen, wo sie sich befindet. Befindet sich die Technikerin in Reichweite seines Arms, besteht das Risiko einer Berührung oder einem Anstoßen. Steht sie dort, wo der Roboter auf sie fallen könnte, besteht ein weiteres Risiko, und der Roboter muss entsprechend reagieren.
Kraft dosieren: Der Roboter und sein Körpergefühl
Dann blickt die Technikerin auf, sieht ihre Lieferung und greift nach der Kiste. Diesmal ist der Kontakt beabsichtigt, was eine neue Frage aufwirft: Wie viel Kraft ist akzeptabel?
Menschen beantworten das intuitiv. Wir wissen, dass ein Klaps auf die Schulter harmlos ist, dieselbe Kraft gegen die Schläfe aber nicht. Ein Humanoider braucht dasselbe Verständnis, nur in einer Form, die sich überprüfen lässt.
Deshalb bauen wir Kontaktgrenzen direkt in die Steuerung des Roboters ein. Je nachdem, welches Körperteil er berühren könnte und in welcher Situation, passt der Roboter seine Kraft und Geschwindigkeit an. Bei einem Humanoiden müssen diese Grenzen außerdem Bewegung, Nutzlast und Gleichgewicht berücksichtigen. Da diese Logik im Roboter selbst steckt, müssten Unternehmen, die Humanoide einsetzen, nicht für jede neue Anwendung alle Kontaktgrenzen von Grund auf selbst festlegen. Das könnte kollaborative Anwendungen schneller einrichtbar und leichter validierbar machen.
Die Architektur gemeinsam mit NVIDIA erkunden
Kontaktgrenzen wie diese brauchen ihren Platz in der Sicherheitsarchitektur des gesamten Roboters. Hier kommt unsere Zusammenarbeit mit NVIDIA ins Spiel: Gemeinsam entwickeln wir Sicherheitsanwendungen und Architekturkonzepte für kollaborative Humanoide.
Die Grundlage bildet NVIDIA Halos, eine Sicherheitsplattform für Physical AI, die Rechenleistung, Systemsoftware, Sensoren und Validierungswerkzeuge in einer Architektur vereint und auf NVIDIAs Erfahrung im autonomen Fahren aufbaut. Eine Frage, die wir gemeinsam untersuchen möchten, ist, wie unsere Kontaktgrenzen als Sicherheitsfunktionen auf dieser Plattform laufen könnten. Dabei verbinden wir unsere Erfahrung mit zertifizierter Robotersicherheit mit NVIDIAs Technologie für Physical AI.
Die Regeln mitgestalten
Die Sicherheitsnormen für Humanoide in der Industrie werden gerade erst geschrieben, und unsere Sicherheitsexperten wirken an zwei neuen ISO-Normen mit. Die eine behandelt Sicherheitsanforderungen für industrielle mobile Roboter. Die andere ist speziell für Roboter mit aktiv geregelter Stabilität gedacht, also Roboter, die eine kontinuierliche Regelung benötigen, um aufrecht zu bleiben, und instabil werden könnten, wenn sie die Energieversorgung verlieren. Dazu zählt alles von zweibeinigen Humanoiden über Vierbeiner bis zu selbstbalancierenden Radplattformen, und sie beschreibt genau den Roboter, der die Kiste durch unseren Gang trägt.
Beide Normen zielen auf Industrieumgebungen mit eingeschränktem Publikumszugang. Die Mitarbeit hält uns nah an den Fragen, die die gesamte Branche beantworten muss, und ermöglicht es uns, unsere Erfahrung mit zertifizierter Robotersicherheit einzubringen.
Zurück in den Gang
All diese Arbeit führt zurück zu dem Moment im Gang. Die Technikerin nimmt die Kiste, nickt und trägt sie zu ihrem Arbeitsplatz, und der Roboter dreht um und geht den Weg zurück, den er gekommen ist. Für sie war es eine ganz gewöhnliche Übergabe. Wir arbeiten daran, dass solche Abläufe sicher funktionieren. Und daran, diese Sicherheit nachvollziehbar nachzuweisen.
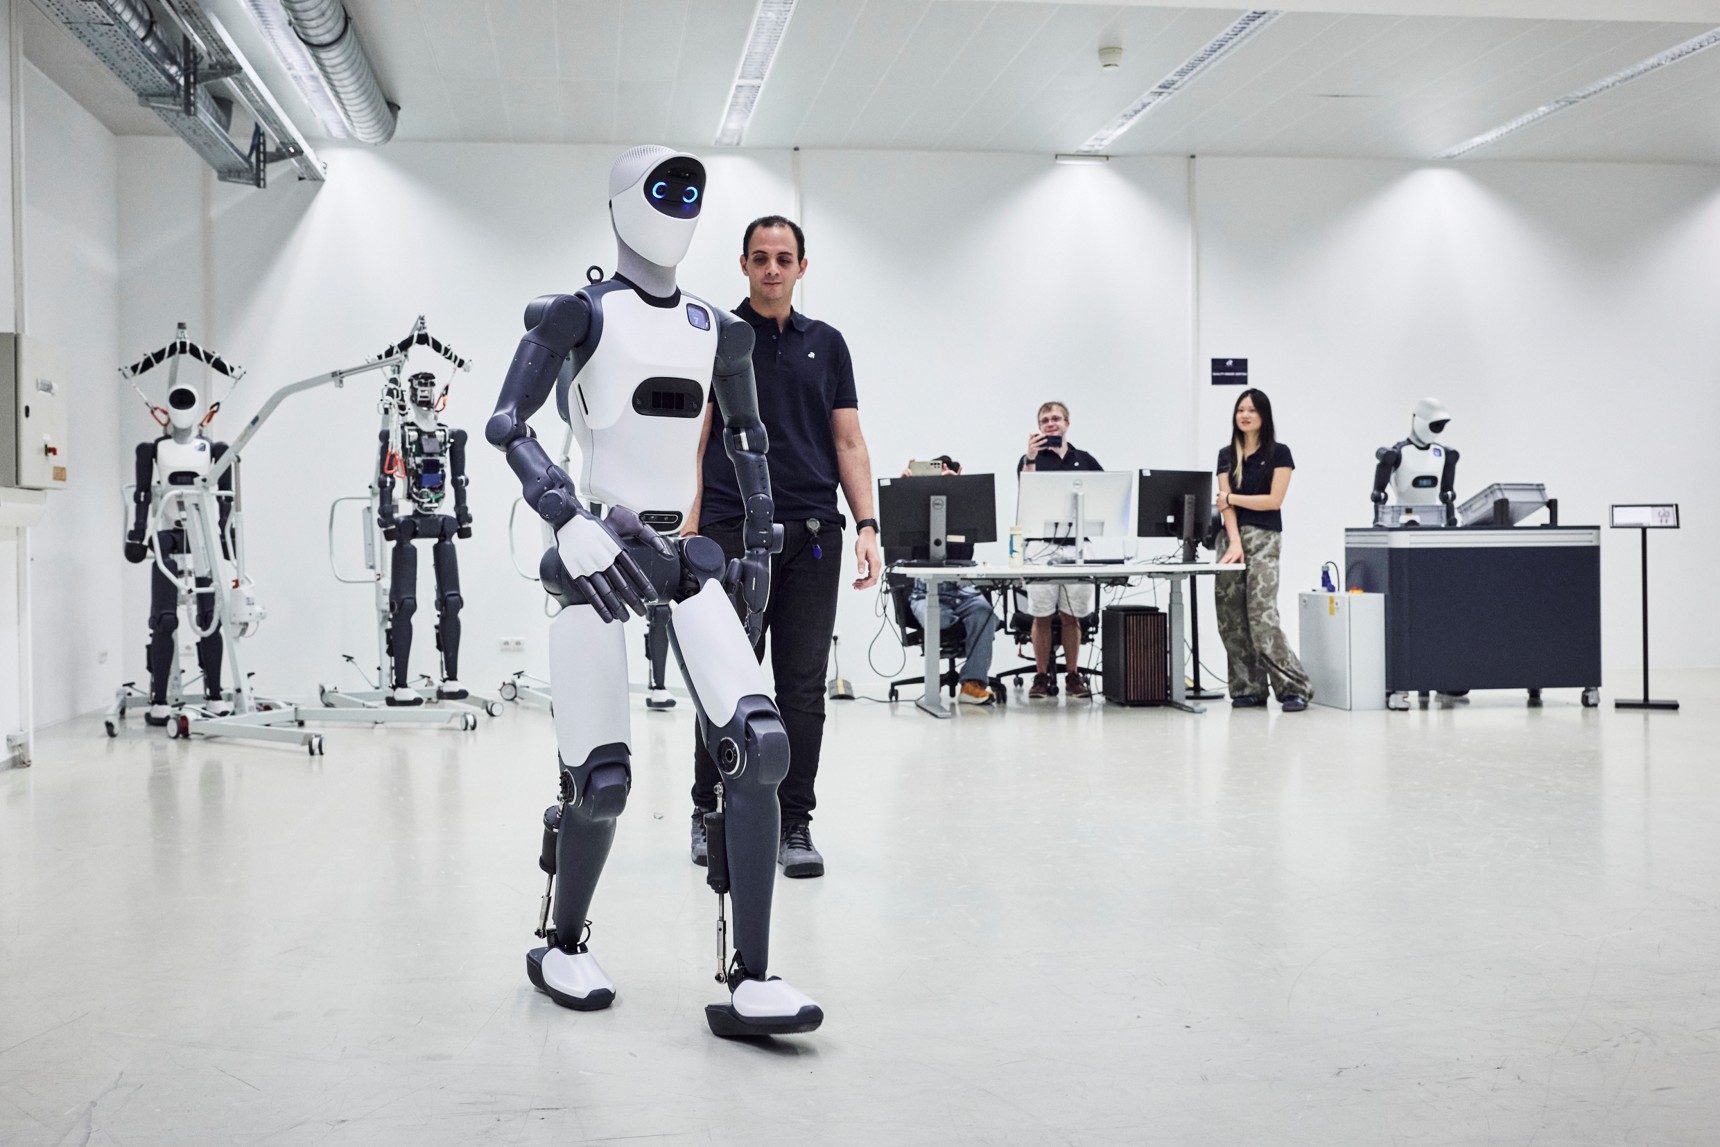
Headerbild: Ein humanoider Roboter geht Seite an Seite mit einem Menschen. Dient ausschließlich der Veranschaulichung.